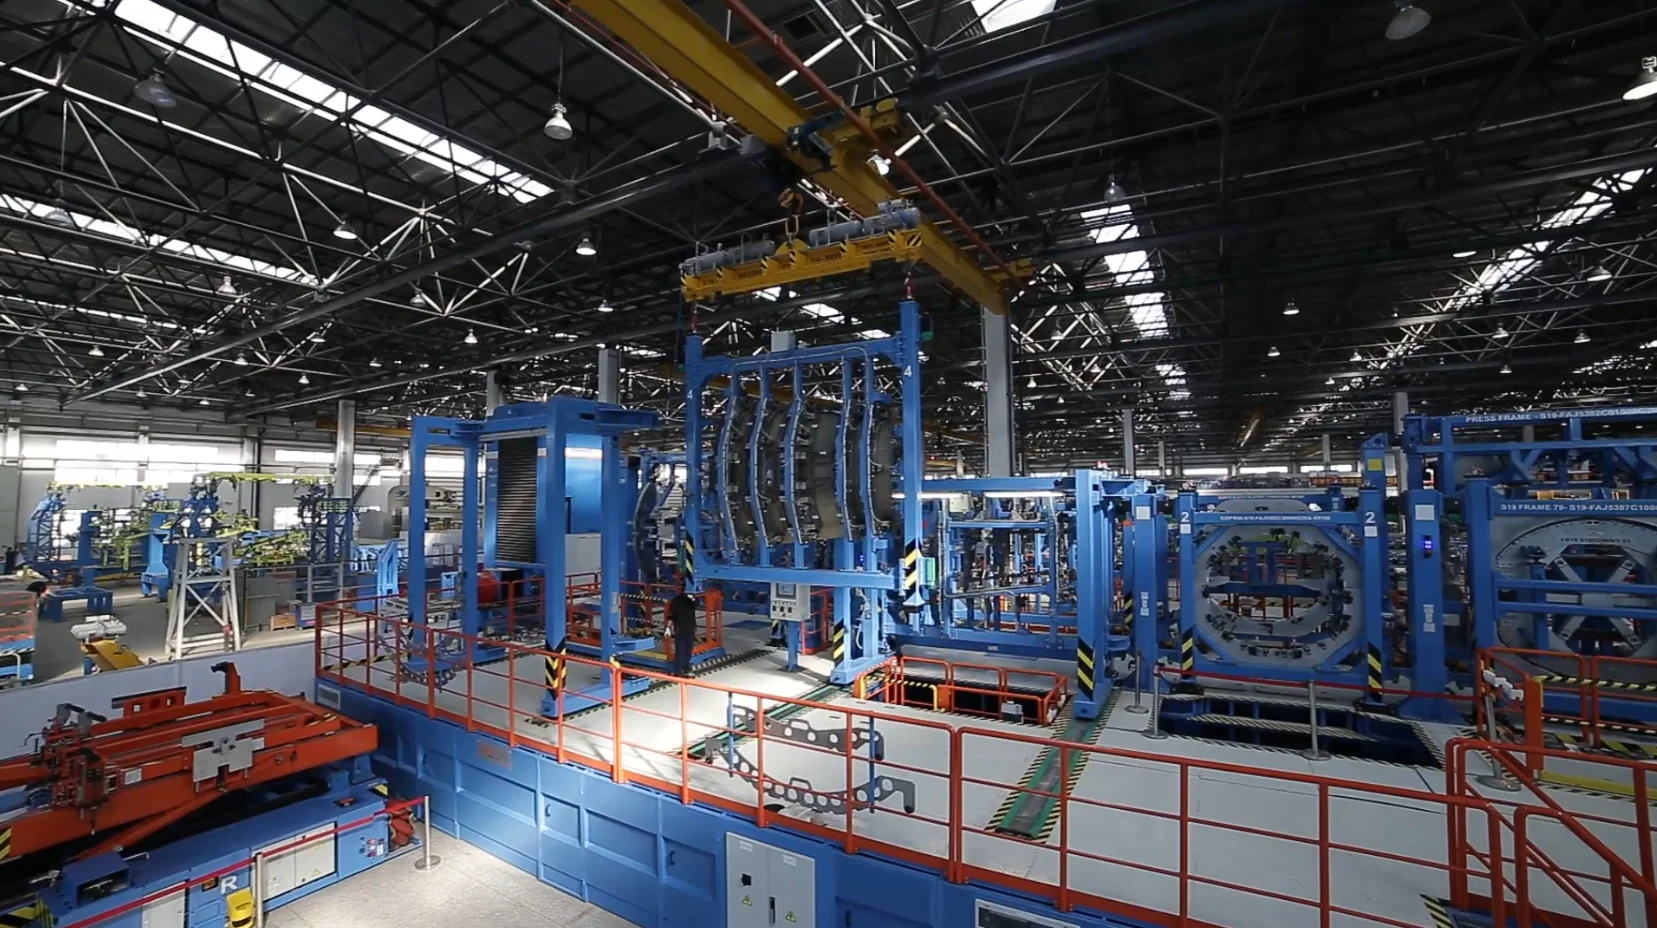
En sectores como el aeronáutico, donde las piezas son voluminosas, las tolerancias son exigentes y los espacios ya están definidos, mejorar la agilidad y eficiencia de la manufactura requiere de soluciones industriales versátiles y fabricadas a medida. Ahí es donde las plataformas robóticas de Loxin abren una posibilidad clave: que la máquina se desplace allí donde aporta más valor, en lugar de obligar a la pieza o al proceso a adaptarse a ella.
Nuestras plataformas robóticas permiten mover enormes sistemas robóticos completos entre distintas estaciones de trabajo. Detrás de este desplazamiento hay diseño mecánico, cálculo estructural, sistemas de guiado óptico, control de seguridad, rutas validadas y una integración avanzada con AGVs diseñados para cargas especiales.
Descubre a continuación cómo funciona la movilidad coordinada aplicada a las plataformas robóticas que desarrollamos en Loxin.
Qué son las plataformas robóticas móviles
Las plataformas robóticas son sistemas diseñados para apoyar la producción industrial trasladando la operación a diferentes ubicaciones dentro de una misma planta.
Desde Loxin, no trabajamos con bases móviles estándar. Diseñamos sistemas de plataformas robóticas a medida adaptados a dimensiones, cargas, geometría y necesidades concretas de cada cliente. Este enfoque es especialmente relevante cuando la máquina o pieza tiene grandes dimensiones, geometrías complejas o debe moverse en entornos existentes que no pueden modificarse.
Estas plataformas pueden ser de traslado manual o guiadas automáticamente. Cuando se automatizan, se instalan sobre uno o varios vehículos guiados automáticos o AGVs, integrados para optimizar los flujos productivos y reducir operaciones manuales de transporte.
Por qué importa la movilidad coordinada en el sector industrial
La movilidad coordinada permite que varios AGVs trabajen de forma controlada para desplazar una misma plataforma como si se tratara de un único sistema. Esto es clave cuando:
- la carga no puede distribuirse en un único vehículo estándar
- la geometría de la estructura exige puntos de apoyo específicos
- se requiere mantener la estabilidad y evitar deformaciones durante el movimiento
El objetivo de Loxin con nuestras plataformas robóticas no es solo mover grandes cargas, sino garantizar que ese movimiento se realiza de forma estable, controlada y coherente con las tolerancias del proceso.
En este contexto, una de las diferencias clave frente a otros sistemas tradicionales es que la carga se desplaza apoyada sobre una estructura calculada y equilibrada, evitando esfuerzos no controlados como los que pueden producirse en soluciones suspendidas.
Así, en lugar de duplicar equipos en la planta, una misma plataforma robótica puede desplazarse entre estaciones, aumentando la flexibilidad y optimizando el uso de los recursos.
Elementos que hacen posible el movimiento simultáneo


Los AGVs son un componente fundamental de nuestras plataformas robóticas. En Loxin, no se integran como un producto estándar: se diseñan específicamente en función de la carga, la estructura y el recorrido.
Esto implica definir:
- dimensiones y arquitectura del sistema
- número de ruedas y reparto de cargas
- rigidez estructural
- capacidad de soporte y estabilidad
El guiado se realiza mediante un software estándar del mercado combinado con una línea en el suelo formada por adhesivos especiales, preparados para resistir el paso de personas y permitir que el sistema óptico del AGV detecte la trayectoria y posibles obstáculos de forma continua.
Además, se integran códigos QR en puntos estratégicos que permiten al sistema identificar paradas, puntos de giro o estaciones concretas, y ejecutar acciones configuradas en cada uno de ellos.
Cuando la plataforma robotizada llega a la estación, el sistema alcanza una precisión aproximada de ±3 mm. A partir de ahí, el robot toma referencias sobre la pieza y ajusta su operación a las tolerancias requeridas del proceso.
Para que varios AGVs puedan mover una plataforma pesada de forma coordinada y estable, es fundamental entender el sistema como una integración completa entre mecánica, guiado, control y proceso.
Retos de integración en fábricas existentes
Uno de los grandes retos de la integración avanzada con AGVs es su adaptación a plantas que ya tienen definidos sus propios flujos de trabajo, pasillos, estaciones, zonas de operación y zonas de seguridad.
Por eso, el diseño a medida es un factor diferencial fundamental en Loxin. El proceso empieza con las especificaciones del cliente:
- Dimensiones y peso de la máquina.
- Recorrido y estaciones.
- Restricciones de espacio.
- Necesidades de producción.
A partir de ahí se definen y diseñan la plataforma, los AGVs, el sistema de guiado y la lógica de operación.
Antes de la entrega, se validan en nuestras instalaciones los movimientos, los elementos mecánicos y las funciones de seguridad. Posteriormente, en la planta del cliente, se realiza una nueva certificación del sistema.
Cabe destacar que la máquina no alcanza su máximo rendimiento desde el primer día. En Loxin, trabajamos con un proceso de ramp-up que puede extenderse durante varios meses. Durante este tiempo, se ajustan progresivamente el programa de pieza, los tiempos de ciclo y la operación hasta alcanzar los niveles de producción esperados por el cliente.
Seguridad, control y mantenimiento
En las plataformas robóticas de Loxin, la seguridad es un aspecto crítico. Por eso, el desplazamiento se realiza bajo supervisión directa de un operario mediante control remoto con sistema de “hombre muerto”. Gracias a este, el desplazamiento se detiene automáticamente ante cualquier interrupción de la comunicación con la plataforma.
Además, si un AGV detecta un obstáculo, se detiene. El sistema no continúa hasta que se revisa la incidencia y se elimina el obstáculo. Si la carga de la plataforma es muy voluminosa y no hay visibilidad completa, se puede apoyar la operación con más de un operario.
Este enfoque responde a una decisión consciente: priorizar el control y la seguridad frente a una automatización completamente autónoma en entornos críticos.
En Loxin, el mantenimiento preventivo anual incluye la revisión de ruedas, sensores ópticos y elementos de seguridad. Estas comprobaciones ayudan a mantener la fiabilidad del sistema y se realizan en épocas de baja operatividad para no interrumpir la producción del cliente de forma innecesaria.
Una solución flexible para automatizar procesos exigentes
Las plataformas robóticas con AGVs de Loxin abren una vía clara para automatizar operaciones que requieren flexibilidad, precisión y adaptación al entorno existente.
En el sector aeronáutico, por ejemplo, se utilizan en operaciones de taladrado y remachado de fuselajes o traslado de grandes estructuras hacia hornos de curado de fibra de carbono.
Las principales ventajas que aportan las plataformas robóticas para la automatización industrial son:
- Reducir movimientos frente a cargas suspendidas.
- Mejorar de la ergonomía al evitar posiciones de trabajo complejas.
- Aprovechamiento de las infraestructuras existentes.
- Flexibilidad para adaptar la producción a nuevas necesidades.
En este contexto, las plataformas robóticas cambian la forma de organizar la producción, permitiendo que los recursos se desplacen hacia donde realmente aportan más valor.
Ingeniería a medida para nuevos modelos productivos
Las plataformas robóticas móviles de Loxin combinan ingeniería personalizada, integración de movilidad coordinada y automatización industrial para dar respuesta a necesidades que no encajan en soluciones estándar.
Aunque el desplazamiento automatizado de la plataforma no determina por sí solo la calidad final de la pieza, la integración avanzada de AGVs crea las condiciones necesarias para que el robot trabaje en la ubicación correcta, tome referencias sobre la pieza y ejecute la operación con la precisión requerida, mejorando enormemente el flujo de trabajo.
En definitiva, más allá del movimiento, estas soluciones permiten replantear la organización de la producción industrial: hacerla más flexible, más eficiente y adaptada a la realidad de cada planta.